人が足りない
欠勤・採用難・教育期間の長期化により、同じ人数で安定稼働を維持することが難しくなっています。
「なぜ自動化するのか」から「どの設備で検証するか」「どんなシステムを組み合わせるか」まで。
日光機械のロボティクス提案を、一つのページにまとめました。
自動化の検討は、ロボット選定から始めるのではなく、製造現場の課題、工程条件、運用方法を整理するところから。各テーマを一つの流れでご覧いただけます。
WHY AUTOMATION
ロボット導入の目的は、人を置き換えることではありません。品質・納期・安全・技能継承を守るために、反復作業を標準化し、人が判断と改善に集中できる現場へ変えることです。
STANDARDIZATION FIRST
反復・危険・ばらつきやすい作業を標準化し、人は創造と判断へ。
自動化の入口は、ロボットの機種選定ではなく、工程のどこにムダ・ばらつき・危険・属人化があるかを見極めることです。
PROBLEM
採用難、ベテラン退職、品質要求の高度化、短納期化。どれか一つの対策ではなく、作業そのものを再現できる形に整理することが必要です。
欠勤・採用難・教育期間の長期化により、同じ人数で安定稼働を維持することが難しくなっています。
姿勢、速度、力、確認方法が作業者ごとに変わると、不良・手戻り・再検査が増えます。
重量物、刃物付近、油・切粉環境、単純反復作業は、事故や疲労の原因になりやすい工程です。
ベテランの勘や手順が暗黙知のままだと、退職や異動で同じ品質を再現しにくくなります。
VALUE
同じ姿勢、同じ速度、同じ条件で繰り返せる状態を作ることで、人は検査、判断、改善、段取りなど、より価値の高い仕事に集中できます。
作業条件を固定し、ばらつきや手戻りを減らします。
人の疲労や待ち時間による変動を抑えます。
危険点付近の反復作業を人から切り離します。
動作、条件、判定基準を仕様として残します。
TARGET PROCESS
共通点は、動作が繰り返しであること、ワーク姿勢や供給方法を決められること、品質判断の基準を定義できることです。
マシニングセンタ、旋盤、研削盤の前後工程を安定化します。
画像処理や測定機を組み合わせ、判定基準を統一します。
装置間の待ちや手運びを減らし、ライン全体の流れを整えます。
ROBOT SELECTION
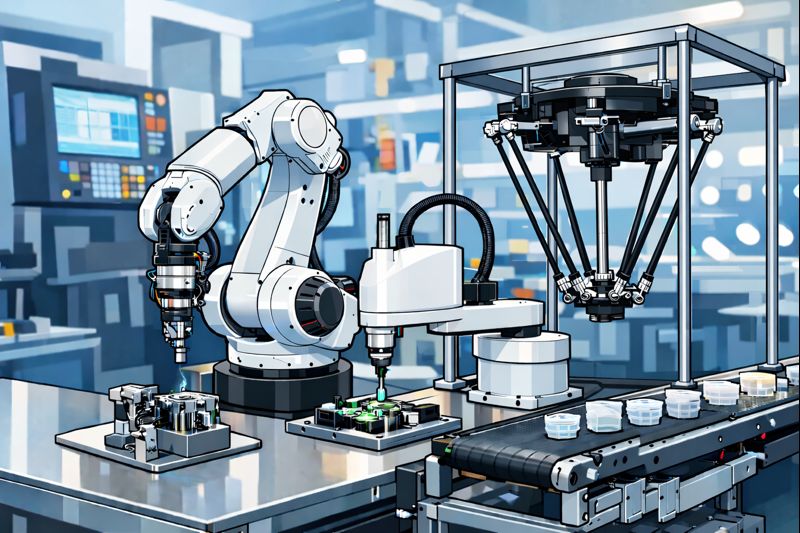
協働ロボット、多関節ロボット、スカラ、パラレル。機種名から決めるのではなく、ワーク条件、タクト、スペース、安全、段取り替えから最適な構成を整理します。
協働ロボット。省スペースで、小さく始めやすい構成。
人との近接作業や既設ラインへの後付け検討に向いています。ただし、安全速度、停止距離、リスクアセスメントを含めた設計が必要です。
多関節ロボット。複雑な姿勢変更や機械間搬送に対応。
自由度が高く、投入、取り出し、姿勢変更、パレタイズなど幅広く対応できます。安全柵や周辺装置との連携設計が重要です。
スカラロボット。水平動作を速く、正確に繰り返す。
整列、挿入、簡易組立、検査前後のピック&プレースなど、短サイクルの水平搬送に向いています。
パラレルロボット。軽量ワークを高速に仕分ける。
軽量物の高速ピック&プレース、選別、箱詰めなどに適します。ワークのばらつきと供給姿勢の整理がポイントです。
CHECK POINT
PROCESS
初期段階では、設備名よりも工程条件の整理が重要です。自動化すべき作業と、人が関与すべき作業を切り分けます。
作業手順、ワーク姿勢、投入・排出、段取り、危険点、停止要因を確認します。
どこまでロボット化するか、どこを人が担当するかを分け、段階導入の可能性を確認します。
ロボット、治具、ハンド、安全、画像、搬送を組み合わせ、動作やタクトを検討します。
初期流動、復旧手順、教育、保守、横展開まで確認し、使い続けられる状態へ整えます。
CONTACT
図面や仕様が揃っていなくても問題ありません。現場写真、ワーク情報、現在の作業手順、困りごとが分かれば、検討の入口を整理できます。
ROBOTICS DESIGN LAB
3D CAD、ロボットシミュレーション、3Dプリント、実機検証を組み合わせ、 自動化の構想を“現場で使える形”まで具体化します。
AUTOMATION DESIGN
構想 → 設計 → 仮想検証 → 試作 → 実機確認
“ロボットを入れる”だけでなく、干渉・タクト・治具・運用まで事前に詰めます。
PROBLEM
ロボット自動化は、ロボット本体だけで成否が決まりません。ワークの置き方、把持方法、周辺治具、 機械との取り合い、タクト、作業者の運用まで含めて、事前に具体化することが重要です。
ロボットの可動範囲、干渉、ワーク姿勢、投入・排出方法が曖昧なままでは、導入判断が難しくなります。
把持位置、爪形状、着座、キズ対策、品種切替を早い段階で検証できないと、手戻りが増えます。
現場に入れてから動作を詰めると、想定外の待ち時間や干渉が発生し、期待した効果が出にくくなります。
段取り、清掃、異常時対応、教育まで整理しないと、特定担当者に依存した自動化になりがちです。
SOLUTION AREA
3D CADで構想を立体化し、シミュレーションで動作を確認し、3Dプリンタで治具・ハンドを試作。 実機検証と導入支援まで含めて、現場に合う自動化構成を整理します。
構想を3D化し、検討の前提をそろえる。
ワーク、機械、周辺装置、治具、ロボットの配置を3Dで整理。早い段階で関係者の認識を合わせ、後工程の検証精度を高めます。
干渉・タクト・動線を、導入前に確認する。
ロボットの動作範囲、姿勢、干渉、工程間の待ち時間をPC上で確認。現場投入後の手戻りを減らし、導入計画の精度を上げます。
爪・治具を素早く試し、改善サイクルを短くする。
3Dプリンタを活用し、把持爪や位置決め治具を短納期で試作。形状確認、干渉確認、作業性確認を素早く回せます。
実機に近い検証で、現場導入の確度を上げる。
協働ロボットや教育用ロボットを活用し、基本動作、把持、搬送、姿勢、周辺機器との取り合いを確認します。
設備導入だけでなく、運用まで設計する。
段取り、品種切替、異常時対応、保守、教育まで含めて整理。現場で継続して使える自動化を目指します。
EQUIPMENT
導入前に“動き・治具・運用”を確認できる環境を整えています。

お客様のご要望に応じ、3次元CADを活用したロボット自動化の構想設計を推進します。レイアウト、治具、ハンド、周辺装置を立体的に整理します。

実機稼働の前に、PC上でロボットの動作や作業工程を仮想検証。プログラム作成、干渉チェック、タクト検討を支援します。

MakerBot製「METHOD X」により、爪・治具・試作品の検討を素早く進めます。ABSやNylonなどのエンジニアリング材料にも対応します。

DMG MORI製「MATRIS Light」は、広範な工作機械に接続可能な移動型ロボットシステムです。必要な時だけ自動化する構成検討に適しています。

6軸多関節ロボットを導入し、操作習得、動作検証、治具設計・開発に活用しています。狭いスペースでの作業検討にも有効です。
※ 2024年9月現在、機種名は変更されています。
PROCESS
現場確認から検証、仕様整理、立上げまで、無理のない順序で進めます。
対象工程、ワーク、作業手順、タクト、品質上の注意点を確認し、自動化の目的を明確にします。
ロボット、機械、周辺装置、ワーク置き場、安全領域を含めた基本構成を整理します。
シミュレーションで干渉やタクトを確認し、必要に応じてハンド・治具を3Dプリントで試作します。
導入範囲、責任分界、操作方法、異常時対応、教育、保守まで含めて現場運用に落とし込みます。
CHECK POINT
CONTACT
「どの工程から自動化すべきか」「ロボット化できるか確認したい」「治具・ハンドの検討から始めたい」など、 早い段階からお気軽にご相談ください。
PROBLEM
自動化で止まりやすいポイントは、ロボット本体ではなく、ワークの受け渡し、姿勢、治具、前後工程、安全、作業者の運用にあります。 だからこそ、最初に「どこまで自動化するか」と「どこは人が関与するか」を切り分けることが重要です。
供給、加工、検査、排出のどこを自動化するかが決まらず、投資範囲と効果が見えにくくなります。
ワークの向き、重なり、切粉、油、バリにより、ピッキングやチャック投入が不安定になります。
工作機械、洗浄、測定、ストッカー、安全機器との信号連携や待ち時間でタクトが崩れます。
段取り替え、異常復旧、消耗品交換、教育が不十分だと、導入後に現場で使われにくくなります。
SYSTEM PATTERN
まずは小さく始める構成、複数工程をつなぐ構成、長時間無人運転を見据えた構成まで、現場の成熟度と投資規模に合わせて選定します。
単一工程から始め、効果を確認しながら段階的に広げる構成です。
ロボットと複数設備を連携し、加工セルとして省人化する構成です。
長時間の無人化や品質データ管理まで含めた、発展型の構成です。
構成案を切り替えると、各ページの「ケース」「構成要素」「制御の考え方」「作業フロー」をまとめて確認できます。ここでは元の詳細ページの情報を統合して掲載しています。
工程を標準化し、止まらない現場へ。
基本要素を絞り込み、小規模から始める自動化。ピッキング・検査・搬送など、導入しやすい構成例を整理します。
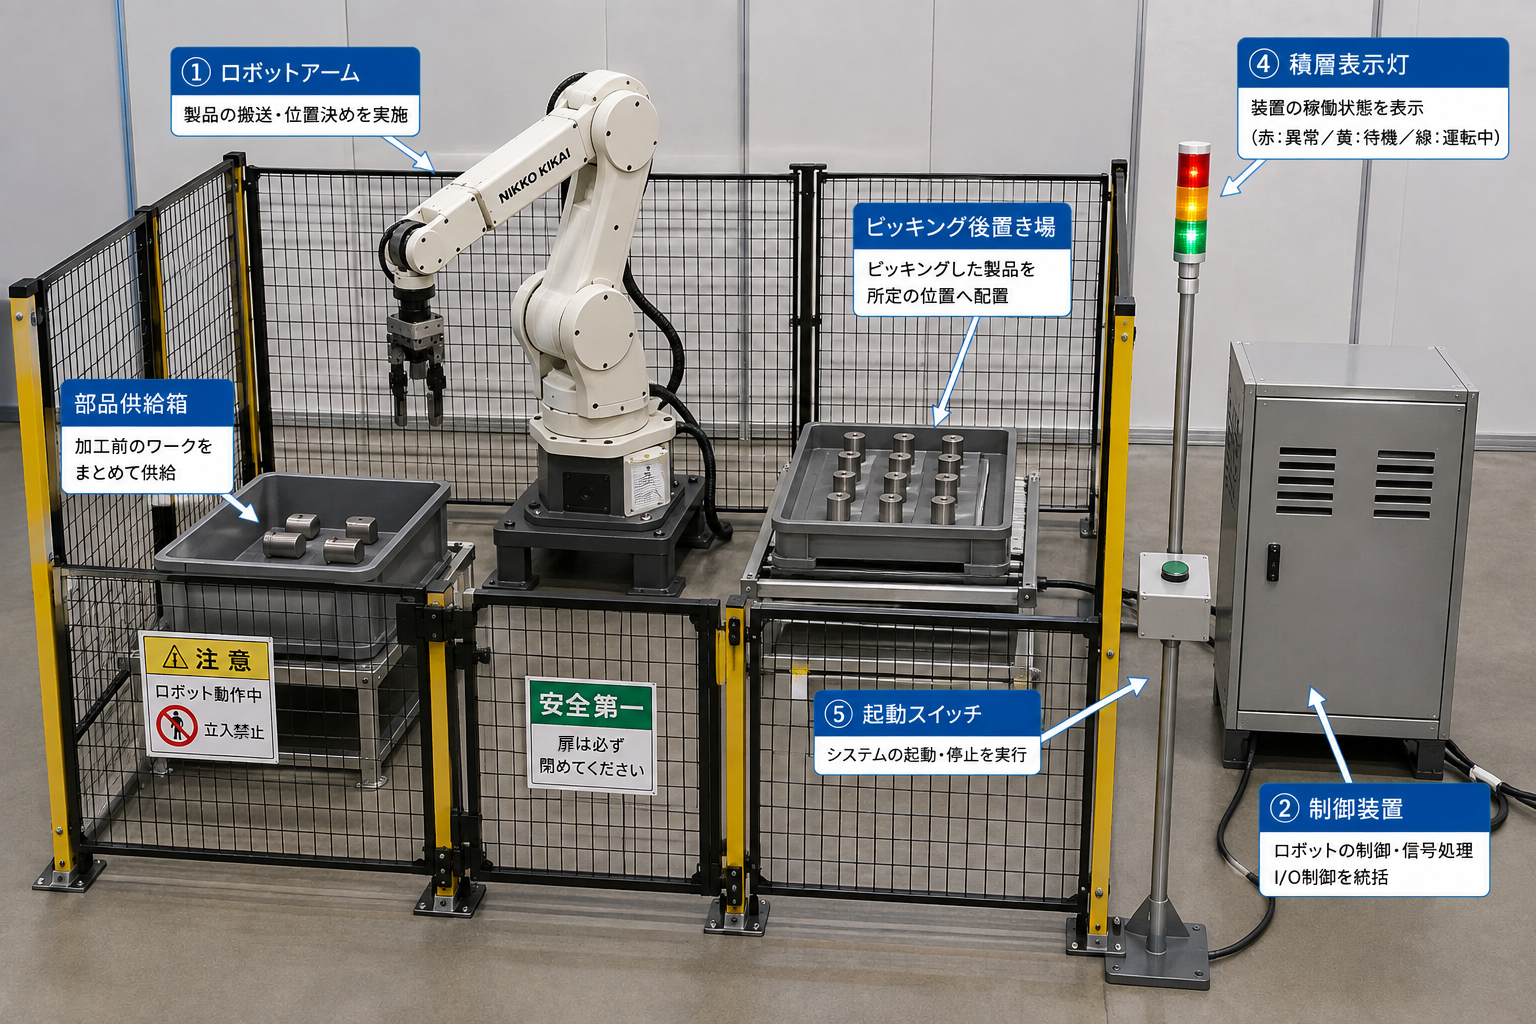
概要: 製造前工程の省人化。センサーが部品の位置・種類を検知し、ロボットがピッキングして仕分け場所へ移動。
概要: センサーが外観不良を検出し、ロボットが不良品を取り除きます。
概要: センサーで部品の配置を確認し、ロボットが組立作業を自動で行います。
概要: 人手による搬送の代替。ロボットが部品や製品を目的地まで安全に搬送します。
概要: 箱詰め作業の省力化。センサーで製品の位置を確認し、ロボットが自動で梱包箱に配置します。
※本ページは、説明を目的に要点を整理しています。詳細は現場条件に合わせて設計します。
要素の役割が分かると、構成の取捨選択が速くなります。


PLC(プログラマブル・ロジック・コントローラ)は、自動化システムの中枢として機能する制御装置です。
供給 → 検知 → 判断 → ピッキング → 配置。最小構成でも、安全とインターロックを含めて工程を成立させます。
部品供給箱のワークをセンサーで確認し、ピッキング可能な状態をPLCへ通知
安全条件・ワーク有無・設備状態を確認し、ロボットへ動作許可信号を出す
ロボットがワークを把持し、所定の置き場まで安全に搬送
所定位置へ配置し、完了信号をPLCへ返して次サイクルへ移行
工程を標準化し、止まらない現場へ。
PLC・タッチパネル・コンベヤまで連携。操作性と工程制御を両立する、実用的な自動化構成を整理します。
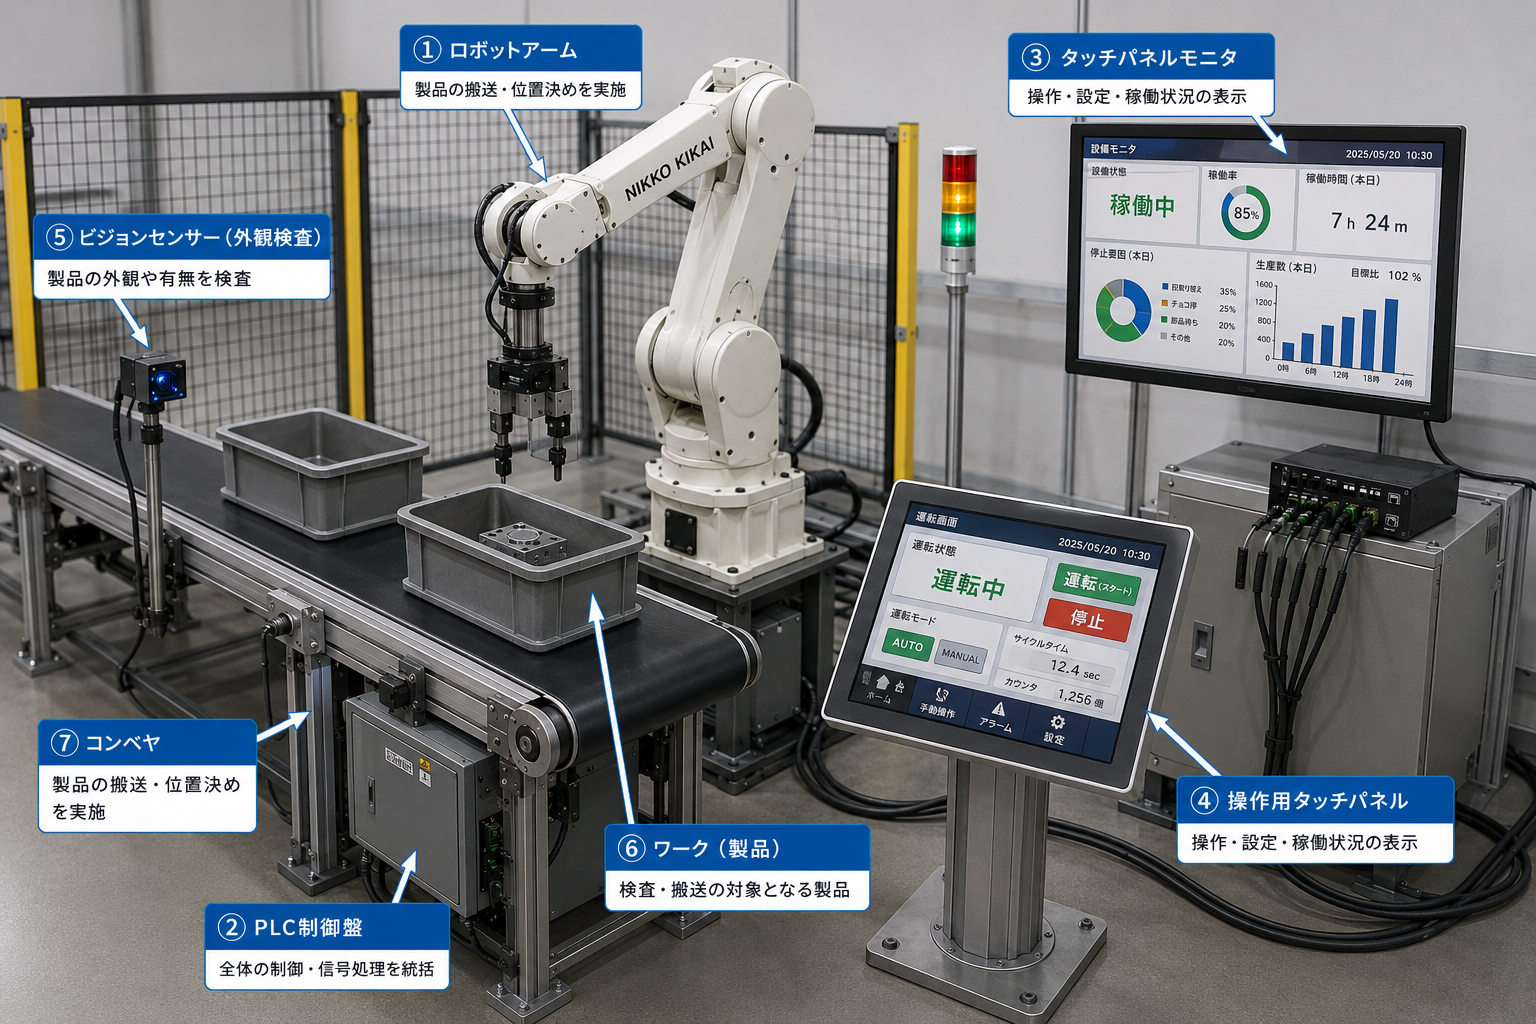
概要:コンベヤ上の部品をロボットがピッキングし、指定の位置へ配置。
概要:複数部品を自動で組み立て。
概要:製品の状態を検査し、不良品を排除。
概要:製品を自動で整列・積み付け。
概要:ロボットへの部品供給を自動化。
※本ページは、説明を目的に要点を整理しています。詳細は現場条件に合わせて設計します。
要素の役割が分かると、構成の取捨選択が速くなります。


PLC上で、センサー入力・コンベヤ・ロボット・安全インターロックの動作順序や条件分岐を統括します。
把持・搬送・位置決めなど、ロボット固有の軌跡・速度・姿勢・動作条件を設定し、PLCからの指令に応じて実行します。
センサー → PLC → ロボット → 次工程。基本の流れを押さえると、構成の要点が見えてきます。
部品の到着をセンサーが検出 → PLCに信号を送信
PLCが信号を受け取り → ロボットへ指令
ロボットがプログラム通りに作業(例:ピックアップ)
作業完了の信号をロボット → PLCへ返送
PLCが次の装置へ指令 (例:コンベヤ搬送)
工程を標準化し、止まらない現場へ。
検査・搬送・可視化・IoTまでを統合。単体設備からライン全体最適へ展開する、高度な自動化構成を整理します。
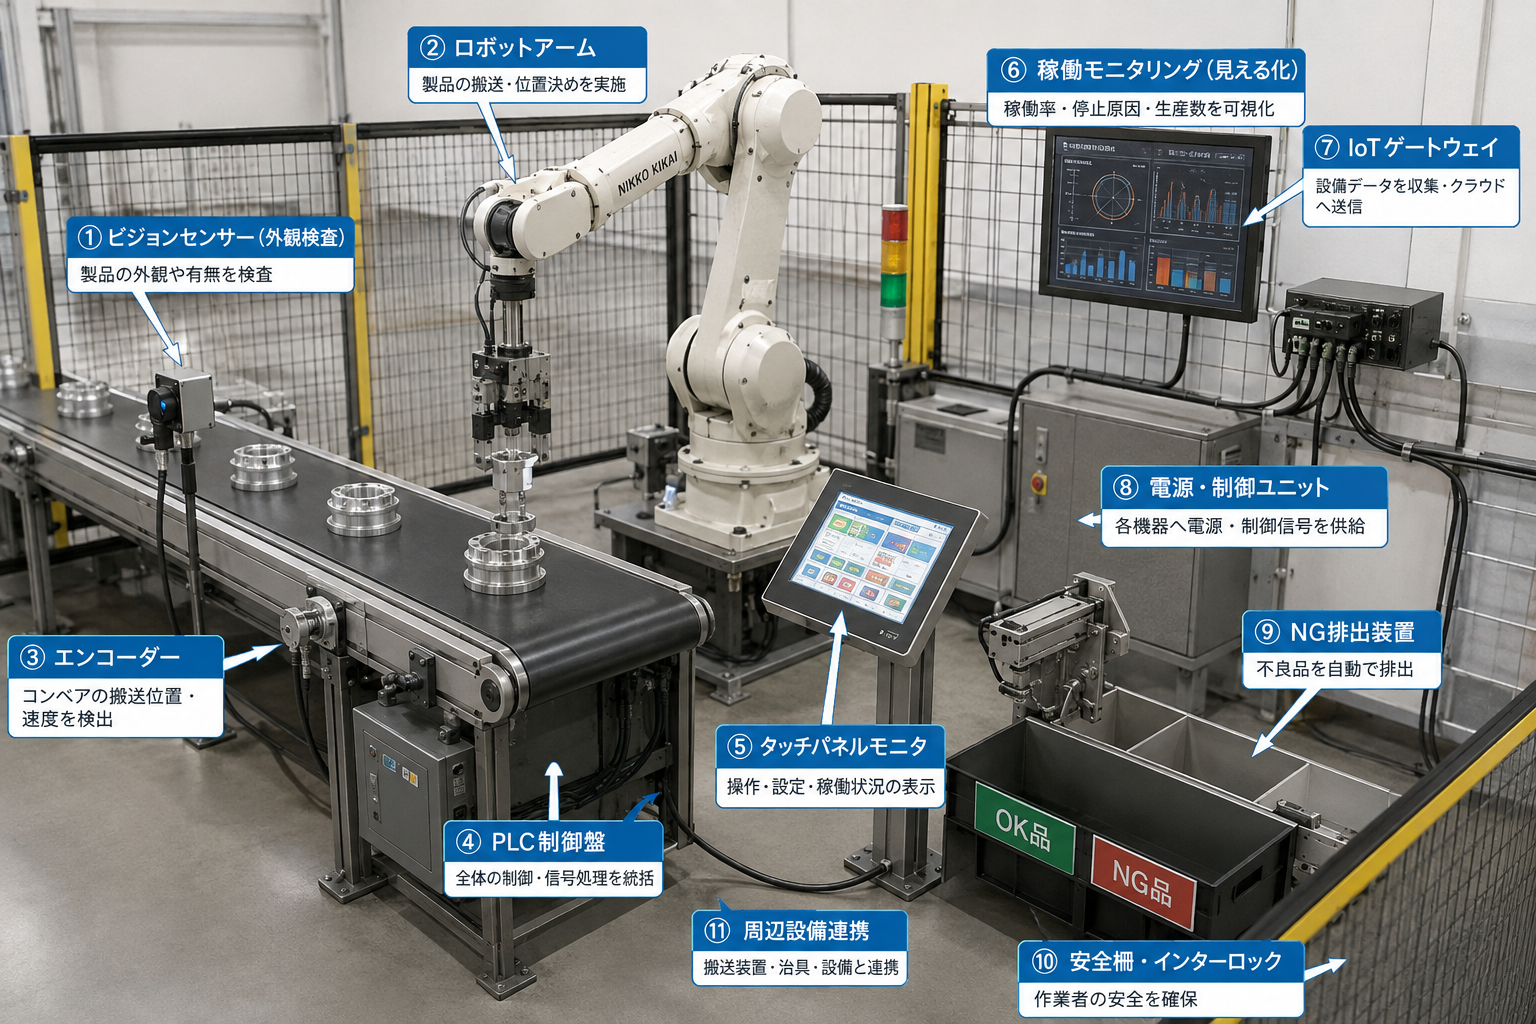
ロボットアームと PLC のみで構成。小規模から始める自動化。
操作画面を備え、誰でも使いやすい インターフェース に。
エンコーダーと コンベヤ で製品位置をトラッキング。
画像処理 で良否判定、不良品を自動排出。
各工程の カメラやセンサー で稼働状況を可視化。
カメラ画像から位置と向きを判定し 自動ピック 。
稼働ログを クラウド で可視化・分析。
製造データを リアルタイム に取得・管理システムと連携。
2台のロボットが 連携 し工程を自動化。
搬送〜加工〜検査〜排出まで 完全自動 。
複数のユニットを統合制御し 全体最適 。
※本ページは、説明を目的に要点を整理しています。詳細は現場条件に合わせて設計します。
要素の役割が分かると、構成の取捨選択が速くなります。


センサー → PLC → ロボット → 次工程。基本の流れを押さえると、構成の要点が見えてきます。
センサー/ビジョンが位置・向き・状態を取得します。
PLC(ラダー)が条件分岐・インターロック・タイミングを統括します。
ロボットプログラムが動作を実行(ピッキング・搬送・組立など)。
稼働ログや品質結果を記録し、改善へつなげます(DX/IoT)。
エンコーダーは回転量をパルスとして検出し、コンベヤの搬送量・速度・位置同期を数値で把握するために使用します。
コンベヤの移動量をパルスで捉え、ワーク位置を追跡します。
搬送速度を把握し、センサーやロボットの動作タイミングを同期します。
移動中のワーク位置を追従し、ピッキングや検査の基準信号に活用します。
ビジョンセンサーはカメラ画像からワークの位置・向き・形状・外観を認識し、検査やロボットピッキングの判断情報を提供します。
ワークの位置や向きを画像から認識し、ロボットへ補正情報を渡します。
欠品・形状・外観などを画像で判定し、OK/NG処理へつなげます。
認識結果をPLC・ロボットへ渡し、ピッキング・仕分け・検査を自動化します。
実際の現場で効きやすい代表例。
動的な位置認識と自動組立
不良品を画像判定・排除
稼働ログを記録・分析
移動体にあわせた追尾制御
DESIGN AREA
ロボットの種類だけでなく、ワーク供給、把持、着座、検査、安全、データ記録、復旧作業まで同じテーブルで比較します。 「動く」だけでなく「止まりにくい」「戻しやすい」構成にすることがポイントです。
搬送・供給。ワークを安定して渡せるかが、稼働率を左右します。
トレイ、パレット、コンベア、ストッカー、パーツフィーダー、AGV/AMRなどを、ワーク形状・生産量・段取り頻度に合わせて比較します。
ハンド・治具。つかむ、置く、着座させる動作を標準化します。
把持力、爪形状、エア確認、着座確認、切粉・油対策、段取り替え性を確認し、加工品質を崩さない周辺設計を行います。
検査・測定。加工後の判断を自動化範囲に含めます。
画像検査、寸法測定、NG排出、測定ログ、補正フィードバックを設計し、不良流出と作業者判断のばらつきを抑えます。
安全・監視。安全と使いやすさを両立させます。
安全柵、エリアセンサ、協働ロボット、非常停止、扉インターロック、遠隔監視を、作業動線と復旧作業まで含めて整理します。
運用・保守。導入後に使い続けられる構成へ。
段取り替え、異常復旧、消耗品交換、日常点検、教育資料までを想定し、現場が自走できる運用設計につなげます。
PROCESS
構想段階では、設備名よりも「対象工程」「ワーク条件」「必要タクト」「作業者の関与範囲」を整理することが先です。
対象工程、作業手順、ワーク姿勢、投入・排出、段取り、既設設備の信号条件を確認します。
5構成・7構成・11構成など、投資規模と効果の違いを比較し、段階導入の余地を整理します。
ハンド、治具、シミュレーション、タクト、干渉、安全、検査条件を確認し、仕様に落とし込みます。
導入後の初期流動、復旧手順、教育、改善テーマまで確認し、現場で使い続けられる状態に整えます。
CHECK POINT
CONTACT
現場写真、ワーク図面、現在の作業手順、目標タクトがあれば、構成の方向性を整理しやすくなります。初期段階では、5構成・7構成・11構成のどこから検討すべきかを一緒に確認します。
ワークの形状・重量、現在の作業、目標タクト、設置スペースなど、分かる範囲の情報からご相談いただけます。構想・検証・システム構成を一つの流れで検討します。
工程改善の構想段階でもお気軽にお問い合わせください。
お問い合わせはこちら ↗